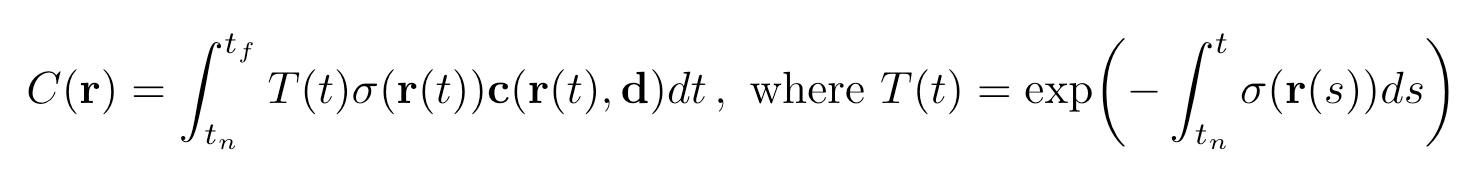0%

Reference:深蓝学院《NeRF 基础与常见算法解析》。以下按课程顺序整理。

NeRF
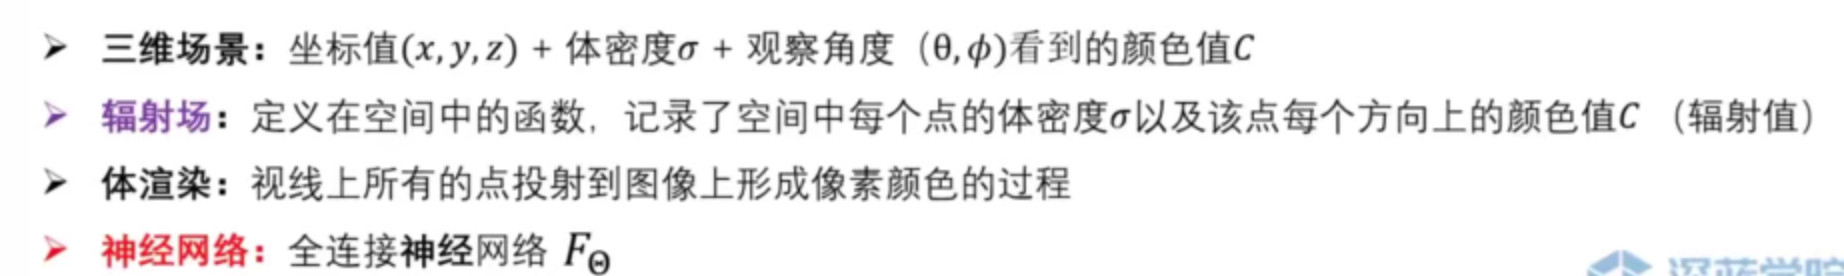
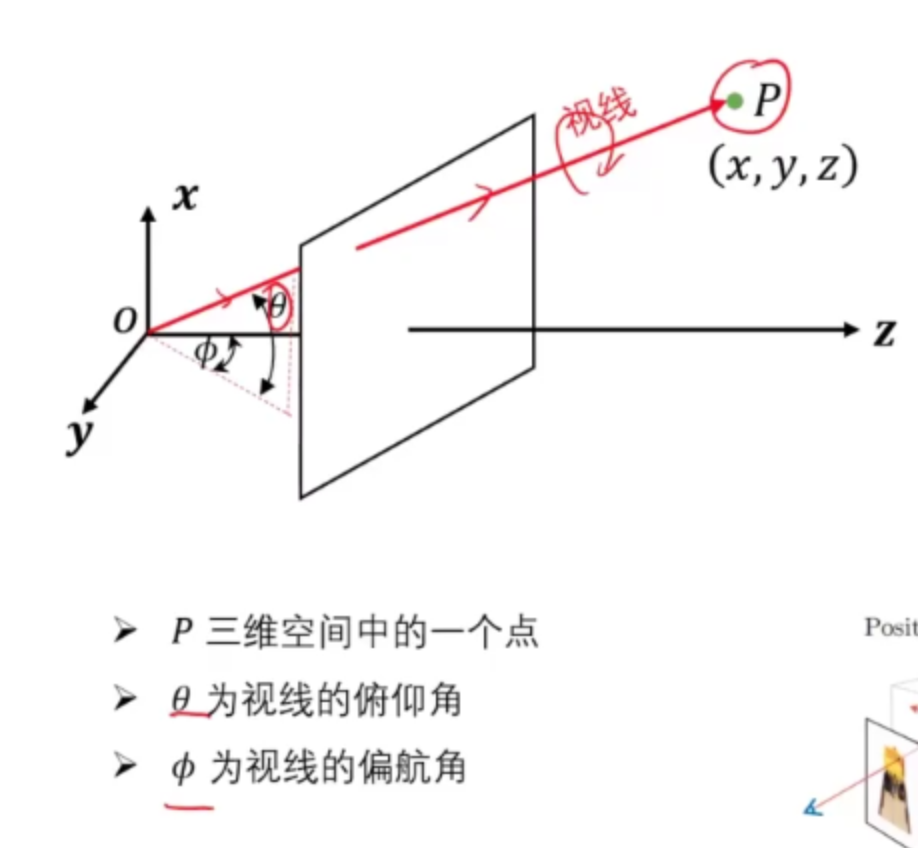
可以看出:\(\sigma(r(t))\) 说明 \(\sigma\) 只和 \(r\) 有关,而 \(c(r(t),d)\) 说明 \(c\)\(r,d\) 都有关,也就是说想要学习的是不同视角下的不同颜色,包含了 reflection 等效应;但 \(\sigma\) 代表材质,代表某个位置的物理材质吸收光线的能力,所以只和三维点坐标有关。

\(T(t)\) 是从 \(t_n\)\(t\) 的体密度求和后取负再取 \(\exp\),可以类比为光强的概念。光强越强、且该点 \(\sigma\) 值越大,则该点对像素颜色的贡献越大。
Read more »

Acquisition and Processing of 3D Geometry。参考书:Polygon Mesh Processing。 下文章节号为课程编号,括号内标注对应原书章节。

Chapter 1: Introduction(原书第 2 章)

Half-edge Data Structure

  • A half-edge stores a reference to its twin, as well as references to the previous and next half-edges along the same face or hole, plus the origin of the half-edge and its incident face.
  • A vertex stores its position and a reference to an arbitrary half-edge that originates from that vertex.
  • A face stores an arbitrary half-edge belonging to that face. A half-edge data structure stores arrays of vertex, face, and half-edge records.
Read more »

《视觉 SLAM 十四讲》读书笔记。

Chapter 2: 初识 SLAM

一、经典 SLAM 框架

1. 视觉里程计 Visual Odometry(前端)

为什么叫「里程计」?因为它和实际的里程计一样,只计算相邻时刻的运动,而和更早的历史信息没有关联。

VO 能够通过相邻帧间的图像估计相机运动,并恢复场景的空间结构。

只要把相邻时刻的运动「串」起来,就构成了机器人的运动轨迹,从而解决了定位问题。另一方面,根据每个时刻的相机位置,计算出各像素对应空间点的位置,就得到了地图。

Read more »

Reference:Computer Vision: Models, Learning, and Inference(Simon J. D. Prince)

Introduction

Computer Vision Tasks

  • Reconstruction —— 从一张或多张图像构建场景的三维模型
  • Camera Tracking —— 在图像序列中识别相机相对于场景的运动
  • Object Detection —— 确定某类物体(例如一只狗)出现在场景中
  • Segmentation —— 确定究竟哪些像素属于某个特定物体
  • Scene Parsing —— 建立对场景的完整理解:每个像素上是什么物体,以及这些物体之间如何互相遮挡
  • Identity Recognition —— 在找到物体(例如一张脸)之后,推断它是否是某个特定的人
  • Image Enhancement —— 提高图像分辨率(super-resolution)、去噪(denoising)、填补缺失区域(in-painting)
  • Generation —— 在学习了某类物体或场景之后,用模型生成该类型的新图像
  • Object Tracking —— 用动态模型跟踪物体,并监测其外观随时间的变化
  • Object Description —— 找到物体后建立它的特征描述,例如判断人脸的性别、年龄或表情
Read more »